Ein Roboterarm soll die Birne auf den Teller legen. Irgendwann bleibt er stehen. Von außen sieht das aus wie Nachdenken. Oft ist es nur: festgefahren.
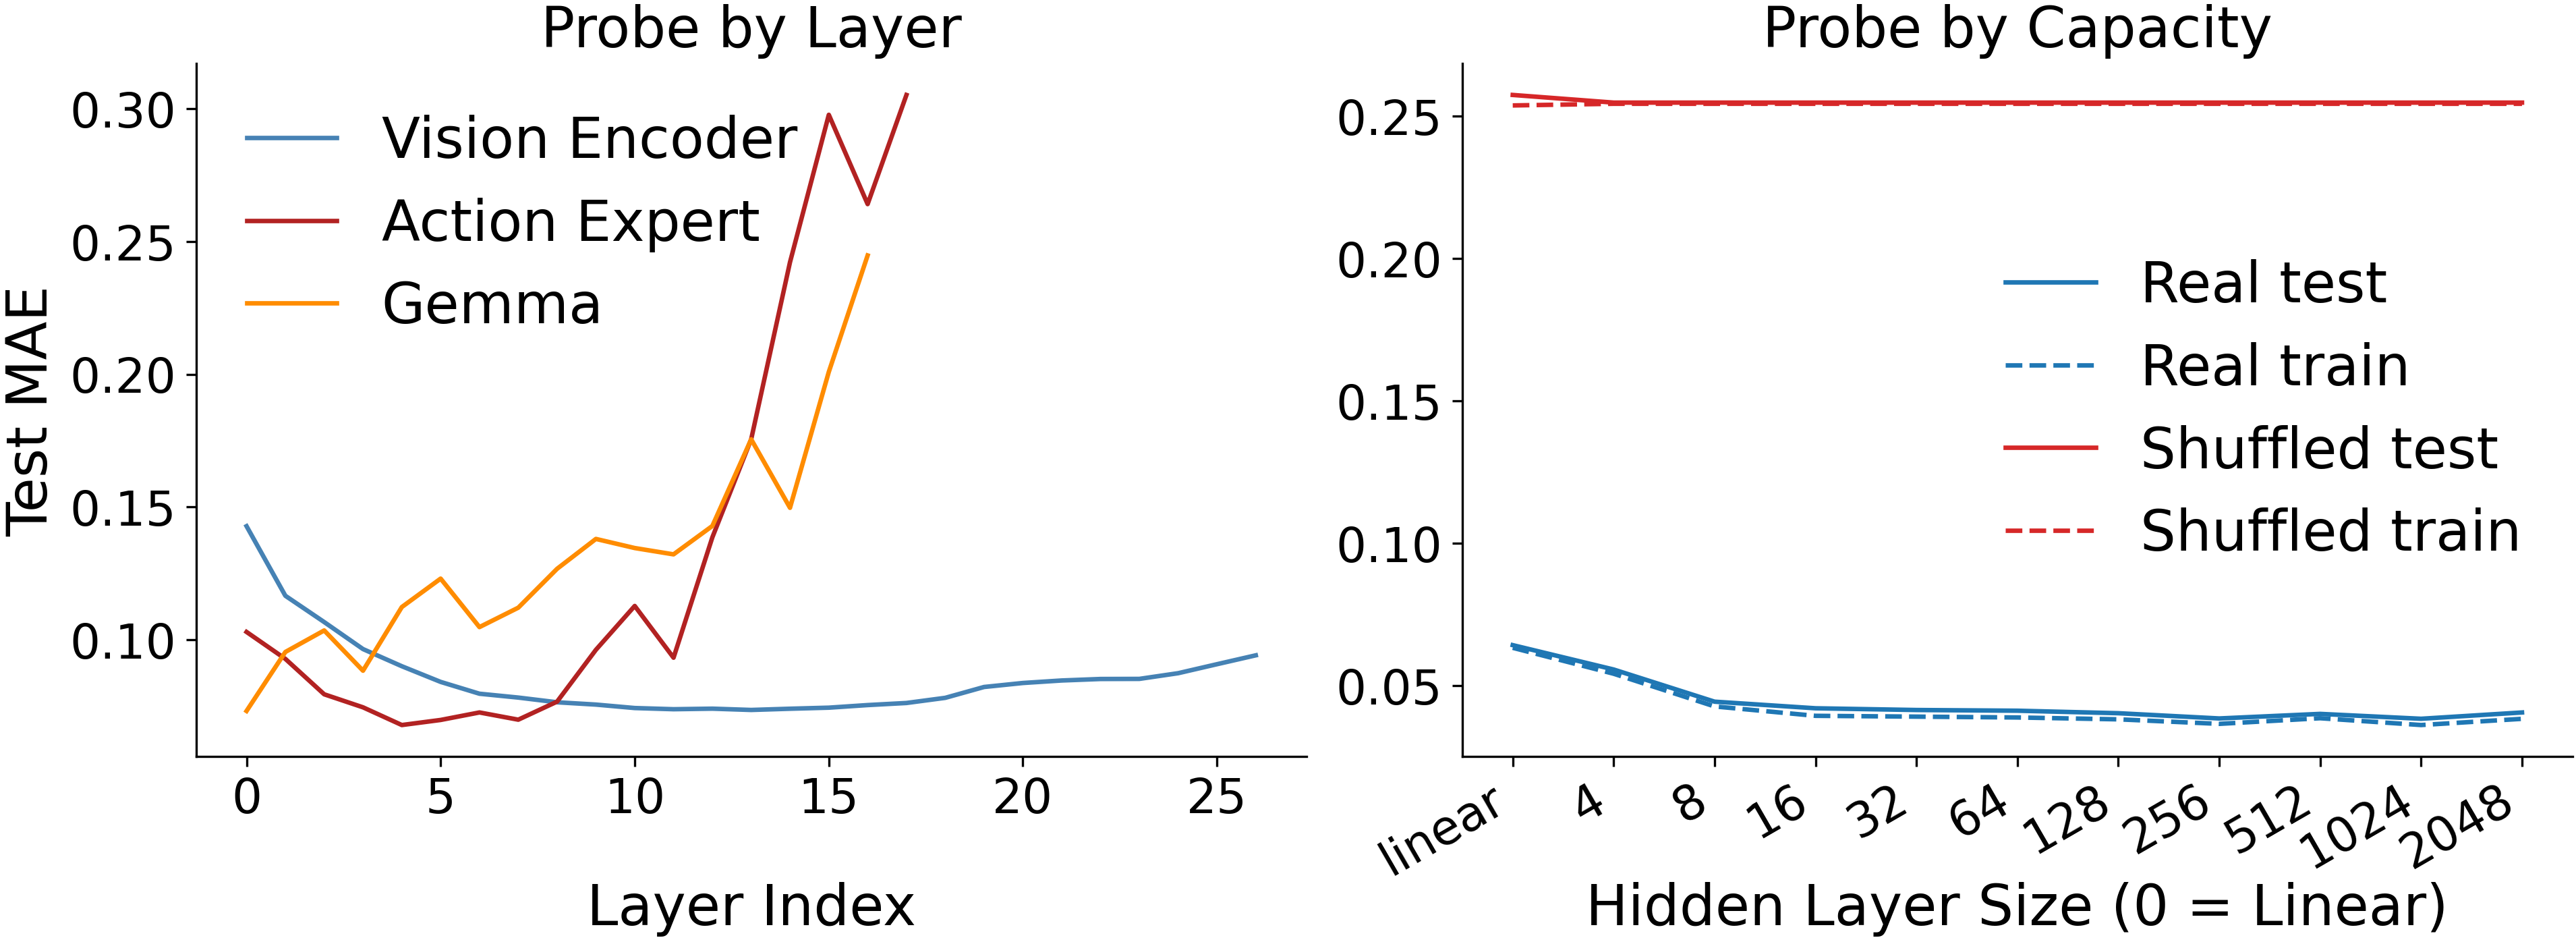
Forscher der Cornell University haben in so einem Steuerungsmodell nachgeschaut – einem, das Bilder sieht, eine Anweisung liest und daraus Bewegungen macht. Drinnen steckt schon eine Art Fortschrittsbalken. Man kann ihn mit einer einfachen Rechnung aus den inneren Zahlen herauslesen: Wie weit ist die Aufgabe noch entfernt? Am Anfang voll, am Ende leer.
Das Signal war schon da, bevor das Modell extra für den Roboter nachgeschult wurde. Es sitzt in dem Teil, der vorher nur Bilder und Texte kannte. Man kann es nicht so einfach umdrehen und den Arm damit schubsen. Lesen ja, steuern nein.
Wozu dann? Wenn der Balken stehen bleibt, obwohl die Zeit weiterläuft, merkt man: Jetzt ist etwas schief. Unscharfes Bild, falsches Licht, ein Gegenstand im Weg. In ihren Versuchen erkennt das die Blockade ähnlich gut wie aufwendigere Wächter – ohne extra Trainingsbeispiele für jeden Fehler.
Das ist noch Labor, ein Modell, Simulation. Trotzdem eine nützliche Idee: Nicht warten, bis der Arm das Glas umwirft. Einfach zuhören, ob der innere Zähler noch tickt.
Bis bald
Euer Benny