Ein Controller für zwei Arme. Die naheliegende Idee: ein großer Block, der alles steuert. Li, Kuhlmann, Friedman und Kowadlo haben das Gegenteil gebaut – und in der Simulation gewinnt das Gegenmodell.
Ihr Paper von heute steckt zwei kleine Module nebeneinander, eines pro „Hemisphäre“. Dazwischen eine Leitung mit Verspätung, so wie beim Menschen der Balken zwischen den Hirnhälften. Trainiert wird das Ganze in MotorNet, einem Simulator mit zwölf Muskeln, Rauschen und Stromrechnung.
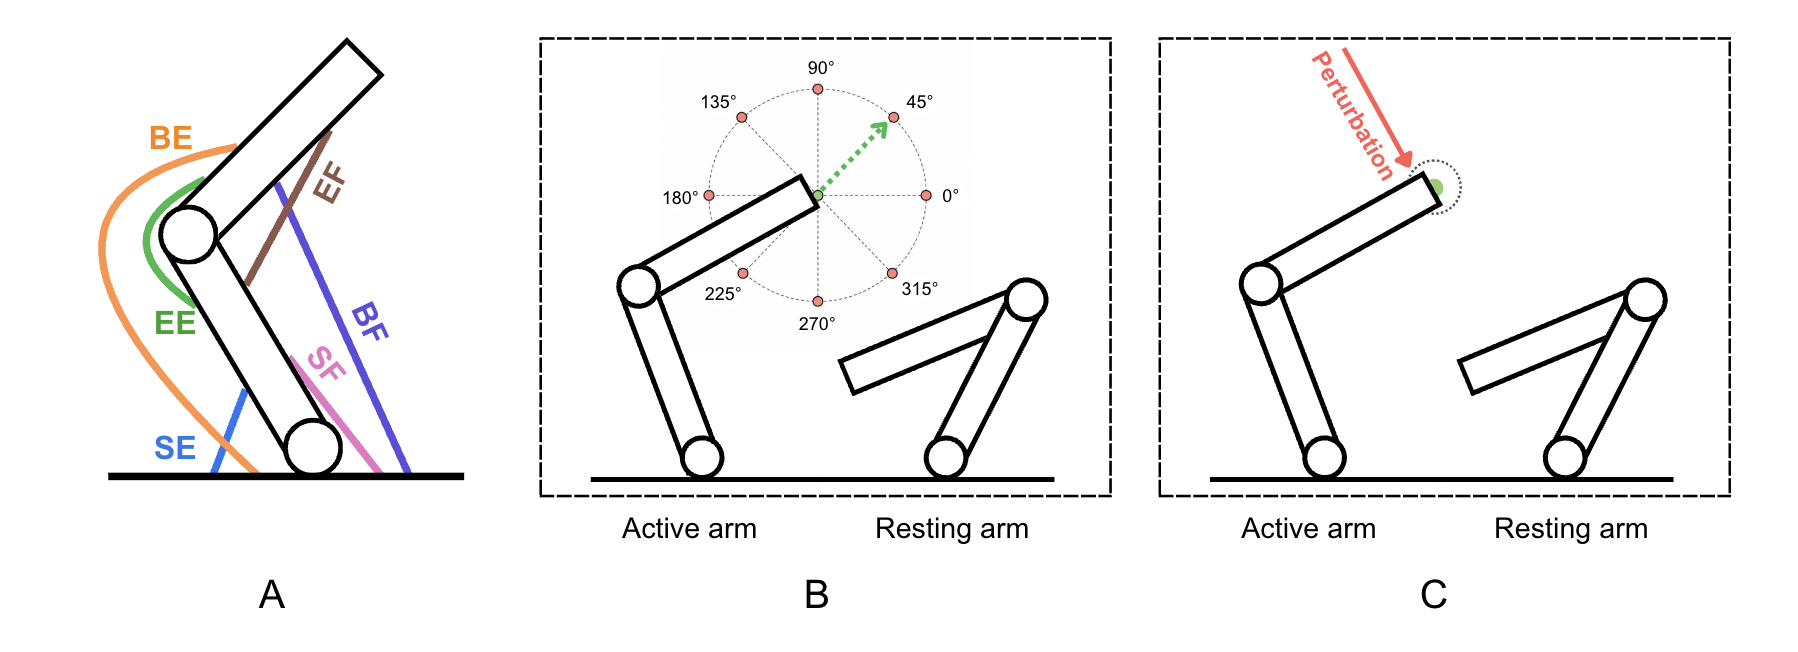
Zwei Jobs: greifen und halten. Der eine Arm fährt zu einem Punkt. Der andere bleibt liegen. Dann kommt ein Stoß, und der aktive Arm soll nicht nachgeben.
Ein einzelner Controller gleicher Größe schafft in ihren Läufen gut 69 Prozent. Zwei Module ohne Leitung liegen schon bei 88. Mit Leitung und 50 bis 200 Millisekunden Delay sogar knapp 89, und sie zittern weniger, verbrauchen weniger Energie, verspannen die Muskeln nicht so sehr gegeneinander. Ohne Delay wird es schlechter. Sofort alles wissen hilft hier nicht. Ein bisschen zu spät wissen schon.
Das ist Simulation, kein Blech auf dem Tisch. Die Autoren schreiben das selbst. Trotzdem eine schöne Pointe für alle, die Humanoide bauen wollen: nicht ein fetter Motor für alles. Zwei kleinere, die sich etwas sagen – und nicht in Echtzeit, sondern mit Anstand.
Quellen
Bis bald
Euer Benny